

-

我院承办人工智能赋能测绘学科专业发展研讨会暨“两委会”全体委员工作会议
https://www.sgg.whu.edu.cn/info/1365/45271.htm
-
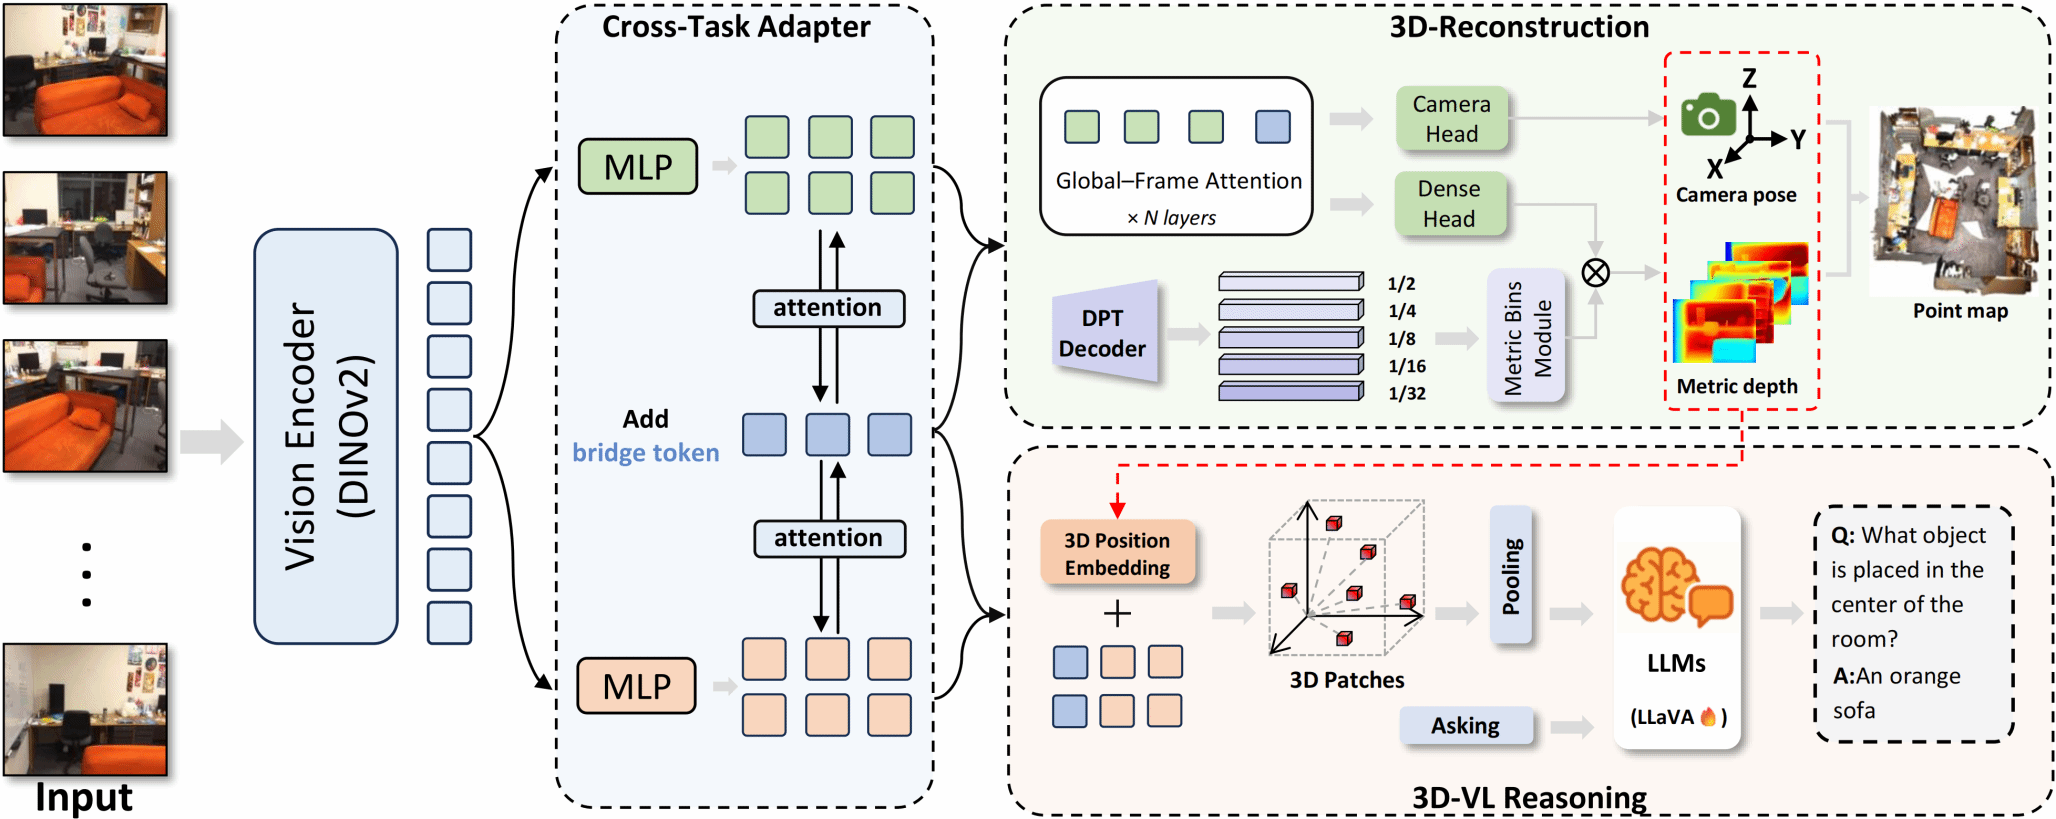
课题组具身智能大模型研究成果被国际学术会议ICLR 2026录用
近日,课题组论文“Vid-LLM: A Compact Video-based 3D Multimodal LLM with Reconstruction–Re
-
课题组人形机器人接入语音大模型
3月16日,在武汉大学开放日专场活动上,课题组基于宇树机器人开发的机器人-“小宇”, 吸引了众多高中生的关注驻足。课题组将“小宇”机器人上接入了DeepSeek
-
高精度定位与导航分论坛在武汉大学成功举办
2024年8月18日,武汉大学星湖综合实验大楼306会议室举办了高精度定位与导航分论坛。本次论坛由课题组张守建教授主持,吸引了来自学术界和业界的众多专家学者,共同探讨高精度定位技术的最新进展和应用前景。论坛伊始,张老师对与会嘉宾表示热烈欢迎,并简要介绍了论坛的背景和重要性。他指出,高精度定位技术在智能交通、无人驾驶、智能城市等领域的应用愈发广泛,成为推动科技进步的重要动力。随后,中国建筑大学韩厚增教授进行了主题报告,题为“高性能组合定位模组与鲁棒滤波关键技术”。他深入分析了当前定位技术面临的挑战,尤其是在动态环境中的应用问题,并提出了相应的解决方案,强调了鲁棒滤波在提高定位精度和稳定性方面的重要性。


